A series of articles on “Technology in Medicine” - Part 11
Máy chụp CT với Bộ Cảm Biến Màn Hình Phẳng Tích Hợp
Trần
Trí Năng
|
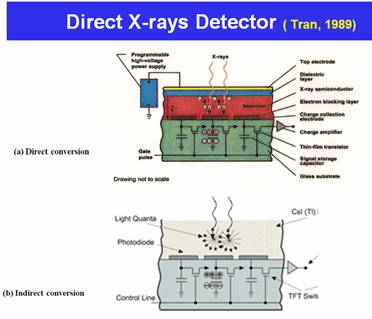
Bài viết này sẽ kết thúc loạt bài về máy chụp cắt lớp vi tính CT. Trong số tới chúng tôi sẽ trình bày về kỹ thuật chính chụp cộng hưởng từ (Magnetic Resonance Imaging hay thường được gọi tắt là MRI)- một kỹ thuật không xâm lấn, không dùng tia phóng xạ X và được chọn lựa nhiều nhất trong cộng đồng y khoa trong việc khảo sát hình ảnh u não. MRI còn được dùng để đánh giá tình trạng bệnh lý như ở cổ, tủy sống, ngực, tim, vú, mạch máu và nhiều chẩn đoán lâm sàng khác. Trong bài viết trước [1], chúng tôi đã trình bày về cơ cấu và nguyên lý vận hành của máy chụp cắt lớp vi tình với màn hình phẳng FDCT hay còn gọi là Cone Beam Computed Tomography (CBCT) và việc sử dụng bộ cảm biến màn hình phẳng ghép nối (hybrid detector). Hệ cắt lát FDCT dùng C-arm systems trang bị với bộ cảm biến màn phẳng đã được nghiên cứu và xử dụng trong nhiều năm qua; đầu tiên với ống tăng cường ảnh (image intensifiers). Nhưng gần đây người ta cùng bắt đầu dùng bộ cảm biến màn phẳng với diện tích nằm trong phạm vi từ 5x5 cm2 đến 40x40 cm2, tùy theo nhu cầu và giá thành. Màn phẳng với một diện tích rộng như 30 x40 cm2 và kích cỡ của điểm ảnh (pixel size) khoảng 150x150 µm2 cũng được triển khai. Vì thế, bộ cảm biến màn phẳng dùng trong việc chụp X-quang tuyến vú kỹ thuật số (digital mammography) cũng có thể dùng trong máy chụp CT với màn hình phẳng FDCT. Bộ cảm biến màn hình phẳng có ưu thế về vùng tuyến tính rộng, tốc độ đọc tín hiệu điện tử nhanh, và thiết kế gọn. FDCT còn có thể dùng trong lãnh vực chẩn đoán lâm sàng và những ứng dụng đặc thù về mặt, răng và giải phẩu thẩm mỹ. Để dễ theo dõi quá trình phát triển FDCT và chức năng của bộ cảm biến màn phẳng trong máy chụp X-quang tuyến vú kỹ thuật số và FDCT, chúng tôi xin tóm lược cấu trúc của bộ cảm biến màn phẳng trước khi thảo luận vai trò của bộ cảm biến thuộc dạng thức này trong những ứng dụng liên quan đến máy chụp cắt lát CT. Trong số này, xin quý bạn đọc cùng chúng tôi ôn lại cấu trúc của bộ cảm biến tích hợp, phương pháp “tiling”, hai chức năng chụp quang tuyến X (radiography) và nội soi huỳnh quang (fluoroscopy) trong cùng một bộ cảm biến- những kỹ thuật mà chúng tôi đã được may mắn có cơ hội góp phần triển khai vào giữa thập niên 90’s [2-6]. 1. Tóm lược về cấu trúc tổng quát của bộ cảm biến tích hợp 1.1 Cấu tạo tổng quát của bộ cảm biến màn hình phẳng Bộ cảm biến X quang dùng chất cảm quang phủ trên hàng triệu tranzito (transistors) trải rộng trên một mặt nền có kích cỡ từ 10”x10” (25.4 cm x 25.4 cm) đến 17”x17” (43.2 cm x43.2 cm). Mỗi tranzito đi đôi với một điểm ảnh (pixel)- tương đương với một giếng điện tích- có kích cỡ khoảng 50 µm x 50 µm đến 139 µm x 139 µm hay lớn hơn. Mỗi tranzito vẩn hành như một cái khóa điện tử có thể đóng mở để truyền tải điện tích. Lượng điện tích tỉ lệ với lượng quang tuyến X và được dẫn đến các mạch điện chung quanh trang bị với bộ ghi dịch (shift register), bộ biến đổi A/D (A/D converter), source follower, tạo thành hình trắng đen trên màn hình máy tính để bác sĩ X quang tầm soát và chẩn đoán. Hình 1a tương đương với bộ cảm biến DR với chất quang dẫn (photoconductor) amorphous selenium nằm trên một dàn hàng với hàng triệu vô định hình silic tranzito (amorphous silicon thin film transistors) để cảm biến trực tiếp lượng X quang qua dạng điện tích. Thuật ngữ để ám chỉ qui trình biến đổi trực tiếp từ X quang sang điện tích được gọi là “direct conversion”. Hình 1b biểu hiện một dạng thức khác của bộ cảm biến DR khi chất cảm biến là cesium iodine hợp thêm với tạp chất thallium (CsI:Tl) hay gadolinium oxysulfide thêm với tạp chất terbium (GdOS:Tb) dùng để biến X quang thành quang phổ nhìn thấy. Thuật ngữ để ám chỉ qui trình biến đổi từ X quang qua quang phổ rồi sang điện tích được gọi là “indirect conversion”. Lượng quang phổ tỉ lệ với lượng X quang được cảm biến với quang điốt (photodiode) và điện tích đạt được sẽ được truyền đạt đến mạch điện chung quanh. Trong hệ DR này, mạch điện tử đọc tín hiệu (read-out electronics) với những bo mạch chung quanh làm bằng đơn tinh thể silic và kết nối với bộ cảm biến bằng hợp kim hàn. Chúng tôi tạm gọi hệ thống này là bộ cảm biến ghép nối (hybrid radiation detector). Có nghĩa là bộ cảm biến này được tạo thành bằng sự kết hợp qua hàn chì của hàng chục triệu vô định hình silic tranzito và quang điốt làm bằng vô định hình silic hay đa tinh thể silic với mạch điện chung quanh làm bằng đơn tinh thể silic [5].
Hình 1. (a) Cấu trúc điểm ảnh DR với amorphous selenium/transistors (direct conversion) do chúng tôi đề nghị và triển khai; (b) Cấu trúc điểm ảnh DR với phosphor/photodiodes/transistors (indirect conversion); phốtpho có cấu trúc (structured phosphor) hay CsI:Tl có thể dùng để giảm thiểu sự phát tán quang tử. 1.2 Bộ cảm biến X-quang tích hợp Để tránh những yếu điểm của sự ghép nối đơn vị cảm biến (làm bằng chất vô định hình silic) và phần dẫn và đọc tín hiệu (làm bằng đơn tinh thể silic), chúng tôi tiến thêm bước kế tiếp là thiết kế và chế tạo bộ cảm biến và mạch điện cùng một lúc; và tất cả đều dựa trên đơn tinh thể silíc (Hình 2). Nói một cách nôm na hơn, bộ cảm biến sẽ được tạo thành bằng sự kết hợp hàng chục triệu tranzito (direct conversion, Hình 1a) hoặc tranzito và quang điốt (indirect conversion, Hình 1b) với mạch điện chung quanh; tất cả đều làm bằng đơn tinh thể silic mà không phải qua công đoạn hàn chì. Về phương diện chế tác và chức năng, dùng đơn tinh thể silic và công nghệ CMOS để chế tạo linh kiện điện tử như quang điốt, tranzito và mạch điện có nhiều lợi điểm mà đa tinh thể hay vô tinh thể silic không thể có được: (i) Thời gian chuyển mạch (switching time) của tranzito nhanh hơn; (ii) Tất cà bộ cảm biến kể cả quang điốt, tranzito và các mạch điện tử chung quanh đều được chế tạo cùng một lúc nên giảm thiểu thời gian chế tác và nâng cao công xuất sản lượng; (iii) Công nghệ CMOS đơn tinh thể silíc gần như hoàn thiện sau hơn 50 năm, chiếm hầu hết các sản phẩm điện tử chúng ta dùng hiện nay. Vì thế, hiệu xuất sản lượng, chức năng cao với giá thành thấp theo Moore’s Law [4] sẽ tiếp tục trong nhiều năm sắp tới. Ngoài ra, thiết kế của chúng tôi còn có những đặc điềm như sau: (iv) Tia sáng từ tia X có thể chiếu từ phía sau của phần cảm biến như quang điốt nhằm đạt tỉ lệ vùng cảm biến (fill factor FF) cao hơn; (v) Các đơn vị cảm biến modules có thể tháo ra và gắn lại một cách dễ dàng trong trường hợp bị sai hỏng, mà không cần phải hủy bỏ toàn bộ cảm biến. Đơn vỉ cảm biến cũng có thể gỡ ra để test, burn-in hay thay thế; (vi) Active pixel sensors có thể thiết lập ở pixel level để khuếch đại tín hiệu cảm nhận được từ quang điốt hay chất quang điện trước khi truyền tải ra mạch điện bên ngoài; (vii) Một thiết kế độc đáo nữa ở đây là chúng tôi thêm “configured transistors” vào cấu trúc cơ bản của mỗi điểm ảnh để thay đổi chức năng của những linh kiện điện tử như reset, bộ khuếch đại amplifier (tương tự với active pixel sensors) hay bộ biến đổi A/D; (viii) Vì kích cỡ của đơn vị cảm biến modules nhỏ (2”x 2” đến 8”x 8”), hiệu xuất sản lượng sẽ cao hơn; (ix) Dùng phốtpho có cấu trúc (structured phosphor) trong trường hợp “indirect conversion”; (x) Bộ cảm biến X-quang tích hợp có thể thiết kế để dùng cho cả radiography (static) và fluoroscopy (dynamic)- trong cùng một cấu trúc, chỉ khác nhau ở cách đọc, thời gian và phương hướng dẫn mạch điện ra ngoài (binning approach) [6-7].
Hình 2. (a) Đơn vị cảm biến modules 18 kết nối với nền chuyển tải (carrier substrate) 16 qua điểm tiếp xúc điện 20 . Điểm tiếp xúc 20 gốm có đệm tiếp xúc (contact pads) nối liền với nhau quả cầu hàn (solder balls) 26. Đệm 22 kết nối với đệm tiếp xúc dưới hình thức những cây ghim (pins)24- Sau này có thể nối với ổ cắm (sockets) trong tấm nền chung (base substrate); (b) Nhìn từ một bên của bộ cảm biến với nhiều đơn vị cảm biến modules. Bo mạch PCB nằm ớ phía sau của tấm nền chung, đối diện với những đơn vị cảm biến modules [8]. Như một thí dụ, đơn vị cảm biến modules với kích cỡ 2.125” x 2.125 “ (5.39 cm x 5.39 cm) trước và sau khi bao phủ với một lớp phốtpho như GdOS:Tb được biểu hiện ở Hình 2b. Mỗi module có 624 x624 điểm ảnh (pixels) và mỗi điểm ảnh có kích cỡ 85 µm x 85 µm. Các bo mạch chủ nằm ở phía sau của tấm nền chính. Ghim 24, qua điểm tiếp xúc giữa hai đầu cầu hàn (solder ball) 23 trong Hình 2a, có thể gỡ ra từng cái một để dùng trong những công đoạn như burn-in, reworks và đo đạt. Điều này rất thuận lợi về thời gian và giảm phí tổn cho hãng chế tạo và ngay cả khách hàng- không cần phải thay hoàn toàn bộ cảm biến mà chỉ cần thay vài đơn vị modules trong đó mà thôi! Các mạch điện dồn kênh (multiplexing circuitry) có thể phân phối bên trong tấm nền chuyển tải nhằm để giảm thiểu số pins 24. (Nên ghi chú ở đây là tấm nền chuyển tải -carrier substrate- là tấm nền cho mỗi đơn vị cảm biến modules trong khi đó tấm nền chung hay tấm nền chính (base substrate) là tấm nền dùng chung cho toàn bộ bộ cảm biến!). Với phương pháp này, số điểm tiếp xúc giữa tấm nền chuyển tải và tấm nền chính có thể giảm thiểu một cách đáng kể, so với số điểm tiếp xúc giữa tấm nền chuyển tải và đơn vị cảm biến module. Kết quả là con số pins có thể giảm xuống 10 lần hay nhiều hơn so với điểm tiếp xúc ban đầu trong đơn vị cảm biến; giúp cho việc tháo gỡ và gắn lại modules được dễ dàng và thuận lợi hơn [8]. Một phương pháp khác để tránh sự phát tán ánh sáng trong bộ cám biến màn phẳng với diện tích lớn cỡ từ 10”x10” (25.4 cm x 25.4 cm) đến 17”x17” (43.2 cm x43.2 cm) là dùng bản mạng sợi quang (fiber optic faceplate) để truyền dẫn ánh sáng từ phốtpho đến dàng hàn bộ cảm biến. Mạng sợi quang gồm có hàng trăm ngàn sợi quang nhỏ kết hợp với lớp phốtpho [9]. 2. Vài thí dụ về CBCT với bộ cảm biến màn phẳng tích hợp dùng trong việc chuẩn đoán Thí dụ 1 Nhiều đơn vị cảm biến modules “tiled” với nhau [10] . Bộ cảm biến tia X có tất cả 57 đơn vị cảm biến modules; mỗi đơn vị cảm biến modules có 256x16 pixel elements. Thế có nghĩa là mỗi đơn vị cảm biến có 256 hàng (rows) nằm dọc theo trục Z; và vì thế sẽ cung cấp 256 lát cắt (slices) cùng lúc cho mỗi vòng quay của bánh rán và 912 columns (16x57= 912 channels). Số hàng này có thể điều chỉnh (để giảm hay tăng thêm) nhằm có thể đạt được 512 lát cắt hay nhiều hơn. Mỗi đơn vị module lại có 8 đơn vị submodules và mỗi submodule có 32x16 để tạo 256 lát cắt (32x8=256 lát cắt/rows); có nghĩa là 32 lát cắt/rows với 16 channels. Nếu gọi ma trận này là NxM với cả hai N và M có thể biến đổi từ 16, 32 hay 64. Chiều dài của đơn vị submodule nằm dọc theo trục Z=10 mm-40 mm. Những đợn vị cảm biến này tiếp nhận quang tử từ phía sau (back-illuminated); và quang tử này được tạo thành sau khi tia X chiếu xuyên qua lớp phốtpho. Các mạch điện đọc và truyền tín hiệu đều nằm phía sau của đơn vị cảm biến (analog side). Và những bộ phận điện tử (electronic packages) như bộ cảm biến A/D (24 bits), ASIC, và đường liên kết I/O nằm ở phía đối diện (digital side). Mạch điện của các dàn hàng điốt được kết nối với bô mạch và bộ kiểm soát và xử lý (control/processing board) dùng mạch điện mềm (flex circuits), keo nhiệt (thermal adhesive) và ball grid array (BGA). Những tấm chuẩn trục (collimating plates) được đặt ở vùng nằm giữa những đơn vị cảm biến modules để tránh nhiễu xuyên âm (cross talk), và sự suy giảm hàm chuyển điều biến (modulation transfer function hay MTF). Thí dụ 2 Quang điồt với ánh sánh chiếu từ phía sau (back-illuminated) và đường liên kết xuyên qua tấm nền silic (thru silicon via TSV) Một lớp phốtpho dùng để biến tia X thành quang tử. Quang điốt biến quang tử thành những cặp electron-hole, tạo nên dòng điện. Khác với cấu trúc của bộ cảm biến dùng trong máy chụp CT với tia X (vì thế quang tử) chiếu từ phía trước (Hình 3a) , trong cấu tạo này, quang tử đến từ phía sau của bộ cảm biến (back-illumination, Hình 3b). Hình 3c biểu hiện phương cách kết nối diểm tiếp xúc của điện cực quang điốt với mạch điện tử nằm ở phía dưới của của bộ cảm biến.
Hình 3. Cấu trúc của quang điốt:(a) Quang tử (ánh sáng) đến từ phía trước (front-illuminated). Vùng hoạt động của quang điốt và điểm kết nối mạch điện nằm cùng một phía với bộ cảm biến. (b) Quang tử (ánh sáng) đến từ phía sau (back-illuminated). Vùng hoạt động của quang điốt và điểm kết nối mạch điện nằm cùng phía đối diện của bộ cảm biến. Chiều dày toàn bộ cảm biến vào khoảng 100- 150 μm. (c) Bộ cảm biến có cấu trúc tương tự (a) với điểm tiếp xúc điện cực phía trên nối liền với điện cực phía dưới và có thể với bo mạch điện qua đường liên kết xuyên qua tấm nền TSA (thru silicon via). Chỉ có phần trên cùng (5-10 μm) là vùng hoạt động. Chiều dày toàn bộ cảm biến nằm trong khoảng 300-700 μm. [11] Thí dụ 3 Flat-detector computed tomography (FDCT) [12] Tốc độ khung (frame rates) thông thường của bộ cảm biến màn phẳng hiện tại là 5-10 images/second; có thể thuận lợi cho nội soi huỳnh quang. Độ phân giải không gian (spatial resolution) tùy thuộc vào kích cỡ của điểm ảnh, hình dạng và tham số dùng trong việc tái tạo hình [13]. Tham số cũng có thể điều chỉnh qua phương thức kết nối “binning”. Binning những điểm ảnh với nhau (binning process) có thể tăng frame rate tới chẳng hạn 60 images/second với 4x4 binning; nhưng độ phân giải sẽ bị giảm [6]. Với binning, kích cỡ biểu kiến của điểm ảnh sẽ lớn hơn, giảm nhiễu âm, lượng dữ liệu (data) và gia tăng frame rates; nhưng đồng thời cũng giám độ phân giải không gian (spatial resolution). Kết quả độ hàm chuyển điều biến MTF (modulation transfer function) bị suy giảm. Thí dụ: 10% MTF ở 3.0 lp/mm với 0 binning và 1.5 lp/mm với 2x2 binning (Hình 4). Mặc dù vậy, con số 1.5 lp/mm này đủ vượt qua số MTF của MSCT; thường khoảng 1.2- 1.4 lp/mm để thoả đáng đòi hỏi cho độ phân giải cao. Frame rates thông thường của bộ cảm biến với màn hính phẳng hiện tại là 5-10 images/second; có thể thuận lợi cho nội soi huỳnh quang. Table 1 biểu hiện một số tham số tiêu biểu của bộ cảm biến có màn hình phẳng: CsI được dùng như lớp phốtpho với độ dày 0.6 mm, có 1,920 x 2,490 pixels (detector elements) vớ kích cỡ của pixel 154 µm x 154 µm trên một diện tích 30x40 cm2.
Table 1. Một số dữ liệu tiêu biểu của FDCT [13].
Fig. 4 Binning suy giảm MTF. 10% MTF ở 3.0 lp/mm với 0 binning và 1.5 lp/mm với 2x2 binning. Con số này vượt qua số MTF đòi hỏi với MSCT; typically 1.2- 1.4 lp/mm đối với trường hợp độ phân giải cao [13]. Thí dụ 4 FDCT dùng trong nội soi huỳnh quang [14] CBCT dùng để cung cấp liên tục xạ hình trong suốt thời gian quét (scanning). Loại máy này dùng trong những áp dụng như dental (teeth), oral/maxillofacial region (mouth, jaw, neck) , và tai, mũi họng (ears, nose, throat ENT) (Hình 5). CT thông thường dùng nguồn tia X hình quạt và bộ cảm biến được dàn hàng thành hình cánh cung để tạo hình cắt lát cho mỗi lần quét. Trong trường hợp của CBCT, CT dùng nguồn X có hình nón (cone-shaped X-ray beam) xuyên qua bộ phận cơ thể và tín hiệu tia X được cảm nhận bởi bộ cảm biến để tạo hình chỉ trong một vòng quay. Hình ảnh đạt được với CBCT nhanh hơn cách quay hình xoắn ốc của CT truyền thống, và có thể hoàn thành với liều lượng bức xạ thấp; kết quả là bệnh nhân sẽ ít bị phơi nhiễm với bức xạ hơn.
Hình 5. (a) Đồ hình tổng quát của máy chụp cắt lát CT dùng để chẩn đoán những vùng gần mặt như miệng, quai hàm, cổ hay tai mũi họng (maxilla-facial region and ears, nose, throat ENT). Bánh rán với những hình dạng và kích cỡ khác nhau dùng cho những ứng dụng khác nhau: (b) dành cho tư thế ngồi của bênh nhân (hình bên trái, 3D Accuitomo 170, Japan); (c) vị trí đứng (hình giữa, WhiteFox, Acteon Group, Pháp) và (d) vị trí nằm nghiêng (hình bên phải, NewTom 5G, Ý) [14]. CBCT có thể xếp hạng tùy theo vị trí của bệnh nhân, quang trường (field of view), chức năng lâm sàng (clinical functionality) và loại cảm biện xử dụng (Hình 5a). CBCT đầu tiên được thiết kế giống như MDCT; ở đó bệnh nhân nằm ở vị trí nghiêng (reclined) trong lúc quét (Hình 5d). HIện tại hầu hết các đơn vị /máy đòi hỏi bệnh nhân ngồi (Hình 5b) hay ở tư thế đứng (Hình 5c). Những máy loại này đòi hỏi ít không gian hơn như trong phòng khám răng hay có thể dễ dàng hơn cho những bệnh nhân ngồi trên xe lăn. Quang trường là một phương hướng khác để xếp loại CBCT. Tùy thuộc vào loại máy, bộ cảm biến và hình dạng của chùm tia X, quang trường có thể xếp hạng như cỡ nhỏ, trung và cỡ lớn. CBCT dùng để quét với vùng quang trường nhỏ bao phủ một vùng rộng khoảng 5 chiếc răng (đường kính khoảng 5 cm); quang trường cỡ trung thường dùng để lấy hình vòng cung bao phủ khoảng hai hàm răng với chiều cao khoảng 6-11 cm. Trong khi đó, quang trường rộng dược dùng trong những trường hợp chẩn đoán những vùng rộng hơn hay để làm kế hoạch cho việc giải phẩu răng hay những bộ phận gần đầu hay tai mũi họng với chiều cao của vùng quét thay đổi từ 11 đến 24 cm. 3. Kết từ So với chụp X-quang thông thường, chụp CT cho hình rõ nét hơn, đặc biệt là hình mô mềm trong cơ thể. Khả năng tạo cấu trúc 3D nhằm giúp công tác chẩn đoán và sàng lọc của bác sĩ X-quang được hiệu quả hơn. Một lợi điểm nữa là xạ hình ba chiều 3D hay có thể triển khai đến 4D (với thời gian và sự di động) hay 5D (với động lực học chất lưu /fluid dynamics và lưu lượng máu) trở nên một công cụ tiện lợi ở bệnh viện mà còn dùng trong việc giảng dạy ở các trường đại học y khoa hay các viện nghiên cứu. Trong vòng gần 50 năm kể từ ngày máy cắt lớp vi tính đầu tiên ra đời, máy chụp CT đã phát triển nhanh nhờ sự tiến bộ vượt bực của máy vi tính, bộ cảm biến X-quang, công nghệ điện tử và hệ thống quét hình xoắn ốc. So với hệ thống chụp CT đầu tiên với một hay hai bộ càm biến cho mỗi lát cắt vào đầu thập niên 70’s, hệ thống máy chụp CT với nhiều bộ cảm biến, nhất là với bộ cảm biến màn hình phẳng, là một đột phá lớn trong lãnh vực xạ hình y học. Với thời gian nhận hình nhanh, độ phân giải cao và chất lượng hình tốt, máy cắt lớp vi tính CT đã trở nên phổ biến trong việc chẩn đoán lâm sáng nhiều bộ phận trong cơ thể với chất lượng bảo quản sức khỏe bệnh nhân tốt; đặc biệt là khảo sát các tổn thương về viêm nhiễm, màng phổi, tim, viêm ruột, gan mật, và dạ dày. Máy CT chẳng những dùng trong y khoa mà còn dùng trong nha khoa trong việc chẩn đoán răng và những phẩu thuật liên quan. Trong những loạt bài tới, chúng tôi sẽ viết về cộng hưởng từ (Magnetic Resonance Imaging hay MRI)- một phương pháp thu hình dựa vào hiện tượng cộng hưởng từ hạt nhân của lượng nước trong cơ thể và là một công nghệ đóng vai trò rất quan trọng trong những chẩn đoán lâm sàng. Trong khi năng lượng dùng trong chụp X quang như chụp hình cắt lớp CT là năng lượng phóng xạ tia X, năng lượng dùng chụp MRI là năng lượng vô tuyến điện, nên không gây độc hại cho cơ thể. So với máy chụp cắt lớp CT, MRI đắt hơn, cho rõ hình các cấu trúc phần mềm với độ phân giải cao; nhưng chất lượng thấp hơn về xương và thời gian chụp hình dài hơn.
(University of Minnesota & Ecosolar International) 7/14/21
4. Tài liệu tham khảo [1] http://www.erct.com/2-ThoVan/TTriNang/Technology%20in%20Medicine-%20Part-10-06262021.htm [2] http://www.erct.com/2-ThoVan/TTriNang/Digital%20Mammography.htm [3] http://www.erct.com/2-ThoVan/TTriNang/Digital-Breast-Tomosynthesis.htm [4] http://www.erct.com/2-ThoVan/TTriNang/Integrated%20Radiation%20Detector.htm [5] US patents 5,436,458; 5,182,624; 5,254,480; 5,525,527, 5,818,053; 6,262,421. [6] US 5,973,311. [7] http://www.erct.com/2-ThoVan/TTriNang/Fluoroscopy-Radiography.htm [8] US 5,635,718; [9] US 5,391,879 [10] US8548119B2 (GE) [11]: Efrat Shefer, Ami Altman, Rolf Behling et al. Advances in CT Imaging (ed.by N.J. Pelc), 01 February, 2013. [12] WA. Kalender and Y. Kyriakou, European Radiology, volume 17, pages2767–2779(2007). [13] https://radiopaedia.org/articles/flat-panel-ct?lang=us [14] https://info.blockimaging.com/and-the-top-used-cone-beam-ct-is
|